Argomenti: Indipendenza lineare e sistema omogeneo; Interpretazione geometrica in ℝ²; Tre vettori in ℝ³; Dipendenza lineare e combinazioni lineari; Un solo vettore e presenza del vettore nullo.
6 min di lettura
1 Indipendenza lineare e sistema omogeneo
I vettori v1,…,vn sono linearmente indipendenti se il sistema omogeneo λ1v1+⋯+λnvn=0 ammette soltanto la soluzione banale λ1=⋯=λn=0. Esplicitando il quantificatore sugli scalari, la condizione è ∀(λ1,…,λn)∈Kn:(i=1∑nλivi=0)⟹(λ1=⋯=λn=0).∀(λ1,…,λn)∈Kn:(i=1∑nλivi=0)⟹(λ1=⋯=λn=0). La dipendenza lineare è la negazione di questa condizione: ∃(λ1,…,λn)∈Kn∖{(0,…,0)}:i=1∑nλivi=0.∃(λ1,…,λn)∈Kn∖{(0,…,0)}:i=1∑nλivi=0.
Se i vettori appartengono a Km, poniamo A=[v1⋯vn]. Per il teorema di Rouché–Capelli, il sistema omogeneo ha un’unica soluzione se e solo se il rango di A coincide con il numero n delle incognite. Pertanto v1,…,vn sono linearmente indipendenti⟺rg(A)=n.
Esempio 1. Consideriamo v1=(21),v2=(−2−1). Per verificarne l’indipendenza lineare, imponiamo λ1v1+λ2v2λ1(21)+λ2(−2−1)=0,=(00). Uguagliando le componenti si ottiene {2λ1−2λ2=0,λ1−λ2=0.⟺{λ1=t,λ2=t,t∈R. Il sistema ha infinite soluzioni; infatti t(21)+t(−2−1)=(00)per ogni t∈R. I due vettori non sono quindi linearmente indipendenti. La riduzione della matrice dei coefficienti conferma il risultato: (21−2−1)∼(20−20),rg(A)=1. Vi è un solo pivot e λ2 è una variabile libera.
1.1 Vettori proporzionali
Nell’esempio precedente i vettori sono proporzionali: −22=−11=−1,v1=−v2.−22=−11=−1,v1=−v2. Di conseguenza, v1+v2=0 è una relazione con coefficienti non tutti nulli. Due vettori proporzionali in Rm non sono linearmente indipendenti.
Esempio 2. Consideriamo la relazione λ1(22)+λ2(44)=(00). La matrice completa si riduce a [224400]∼[204000]. Il rango è 1 e λ2 è libera. Ponendo λ2=t, 2λ1+4t=0⟹{λ1=−2t,λ2=t,t∈R. Si hanno infinite soluzioni e, dunque, i vettori non sono linearmente indipendenti. Per t=0 si ottiene la soluzione banale; per t=0 si ottengono relazioni non banali.
Esempio 3. Siano v1=121,v2=011. I vettori non sono proporzionali: un multiplo di v2 ha prima componente nulla, mentre v1 ha prima componente 1. Verifichiamo l’indipendenza mediante il sistema omogeneo: λ1v1+λ2v2=0⟺⎩⎨⎧λ1=0,2λ1+λ2=0,λ1+λ2=0. La riduzione della matrice dei coefficienti è 121011∼100011∼100010. Poiché rg(A)=2, pari al numero delle incognite, l’unica soluzione è λ1=λ2=0. I vettori sono linearmente indipendenti.
2 Interpretazione geometrica in R2
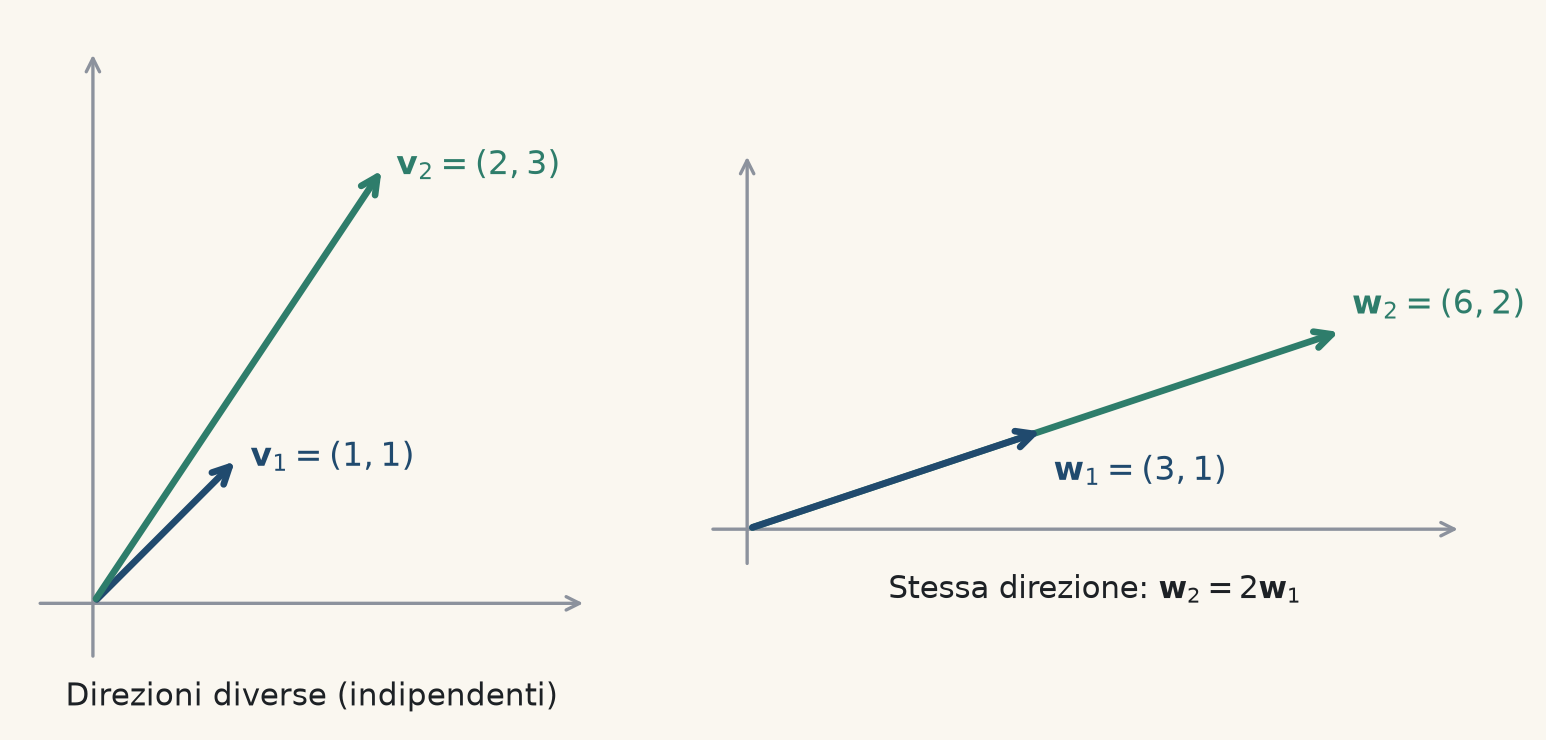
Consideriamo dapprima v1=(11),v2=(23). I due vettori hanno direzioni diverse. Consideriamo poi w1=(31),w2=(62)=2w1. Questi ultimi sono proporzionali e, quindi, non sono linearmente indipendenti.
Interpretazione geometrica: direzioni diverse rispetto alla stessa direzione in R2.
Due vettori non nulli di R2 che non sono linearmente indipendenti hanno la stessa direzione.
3 Tre vettori in R3
Esempio 4. Siano v1=123,v2=112,v3=212. Imponendo λ1v1+λ2v2+λ3v3=0, si ottiene ⎩⎨⎧λ1+λ2+2λ3=0,2λ1+λ2+λ3=0,3λ1+2λ2+2λ3=0. Riduciamo la matrice completa: 123112212000∼1001−1−12−3−4000∼1001−102−3−1000. Il rango è 3, pari al numero delle incognite e dei vettori. L’unica soluzione è λ1=λ2=λ3=0, perciò v1,v2,v3 sono linearmente indipendenti.
Esempio 5. Consideriamo ora v1=11−1,v2=012,v3=121. Il sistema omogeneo associato è ⎩⎨⎧λ1+λ3=0,λ1+λ2+2λ3=0,−λ1+2λ2+λ3=0. Si ha 11−1012121000∼100012112000∼100010110000. Il rango è 2 e il sistema ammette infinite soluzioni: ⎩⎨⎧λ1=−t,λ2=−t,λ3=t,t∈R. I tre vettori non sono linearmente indipendenti. Per t=1, −v1−v2+v3=0⟹v1=−v2+v3. Dunque v1 è una combinazione lineare degli altri due.
Osservazione 1. Nell’ultimo esempio nessuna coppia di vettori è proporzionale; ciò nonostante, i tre vettori non sono linearmente indipendenti.
4 Dipendenza lineare e combinazioni lineari
Proposizione 1. Siano v1,…,vn vettori di uno spazio vettoriale V su un campo K, con n≥2. I vettori non sono linearmente indipendenti se e solo se almeno uno di essi è una combinazione lineare degli altri.
Dimostrazione. Dimostriamo le due implicazioni.
Prima implicazione. Supponiamo che v1,…,vn non siano linearmente indipendenti. Esistono allora scalari λ1,…,λn, non tutti nulli, tali che λ1v1+⋯+λnvn=0. Scegliamo un indice k per cui λk=0. Isolando il termine corrispondente, λkvk=−i=1i=k∑nλivi. Poiché λk=0, possiamo dividere entrambi i membri per λk e ottenere vk=−i=1i=k∑nλkλivi. Abbiamo così espresso vk come combinazione lineare degli altri vettori.
Seconda implicazione. Supponiamo che, per un certo indice k, vk=i=1i=k∑nβivi. Portando vk al secondo membro si ottiene i=1i=k∑nβivi−vk=0. Questa è una combinazione lineare nulla con coefficienti non tutti nulli, poiché il coefficiente di vk è −1. Pertanto i vettori non sono linearmente indipendenti. ◻
Esempio 6. Siano v1=(11),v2=(−3−3). Poiché v2=−3v1, il secondo vettore è una combinazione lineare del primo. Quindi i due vettori non sono linearmente indipendenti: 3v1+v2=0.
Esempio 7. Siano v1=(10),v2=(20),v3=(01). La matrice dei coefficienti e il sistema associato sono A=(102001),{λ1+2λ2=0,λ3=0. Il rango è 2 e vi è una variabile libera: ⎩⎨⎧λ1=−2t,λ2=t,λ3=0,t∈R. I vettori non sono linearmente indipendenti; infatti −2v1+v2+0v3=0,v2=2v1.−2v1+v2+0v3=0,v2=2v1.
Se in una famiglia compaiono due vettori proporzionali, l’intera famiglia non è linearmente indipendente.
5 Un solo vettore e presenza del vettore nullo
Esempio 8. Consideriamo il solo vettore v=(11). La relazione λ(11)=(00) è soddisfatta soltanto per λ=0. La famiglia costituita da questo vettore è quindi linearmente indipendente.
Esempio 9. Consideriamo il vettore nullo di R2: v=(00). Si ha λ(00)=(00)per ogni λ∈R. La relazione λ0=0 non impone λ=0; perciò la famiglia costituita dal solo vettore nullo non è linearmente indipendente.
Esempio 10. Siano v1=(21),v2=(00),v3=(10). I vettori non sono linearmente indipendenti, poiché 0v1+λ2v2+0v3=0per ogni λ2∈R.0v1+λ2v2+0v3=0per ogni λ2∈R. In particolare, scegliendo λ2=1, si ottiene una relazione con coefficienti non tutti nulli.
Osservazione 2. Se una famiglia contiene il vettore nullo, non è linearmente indipendente.