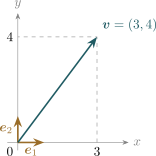Dimensione degli spazi vettoriali, proprietà delle basi ed estrazione di una base con i pivot.
7 min di lettura
Il numero di elementi di una base di uno spazio vettoriale, o di un suo sottospazio, non dipende dalla base scelta.
1 Generatori e dipendenza lineare
Lemma 1. Sia V uno spazio vettoriale sul campo K, generato da h vettori w1,…,wh. Ogni famiglia di più di h vettori di V è linearmente dipendente.
1.1 Dimostrazione nel caso h=2
Dimostrazione. Supponiamo che V=span{w1,w2} e siano v1,v2,v3∈V. Ad esempio, poiché R2=span{(12),(34)}, i tre vettori (10),(11),(05) sono linearmente dipendenti.
Poiché w1,w2 generano V, esistono scalari ai,bi∈K, per i=1,2,3, tali che v1v2v3=a1w1+b1w2,=a2w1+b2w2,=a3w1+b3w2. Cerchiamo scalari x1,x2,x3, non tutti nulli, per cui x1v1+x2v2+x3v3=0V. Sostituendo le espressioni precedenti e raccogliendo, otteniamo (a1x1+a2x2+a3x3)w1+(b1x1+b2x2+b3x3)w2=0V. Per ottenere questa uguaglianza è sufficiente che {a1x1+a2x2+a3x3=0,b1x1+b2x2+b3x3=0. Il sistema è omogeneo, con due equazioni e tre incognite. La matrice dei coefficienti ha rango r≤2, quindi vi sono 3−r≥1 variabili libere. Esiste pertanto una soluzione non nulla, che fornisce una relazione di dipendenza lineare tra v1,v2,v3. ◻
1.2 Dimostrazione nel caso generale
Dimostrazione. Sia V=span{w1,…,wh} e siano v1,…,vk∈V, con k>h. Esistono scalari aij∈K tali che v1v2vk=a11w1+a21w2+⋯+ah1wh,=a12w1+a22w2+⋯+ah2wh,⋮=a1kw1+a2kw2+⋯+ahkwh. Consideriamo la relazione x1v1+⋯+xkvk=0V. Sostituendo le espressioni dei vettori e raccogliendo rispetto ai generatori, il primo membro diventa x1(i=1∑hai1wi)+⋯+xk(i=1∑haikwi)=i=1∑h(j=1∑kaijxj)wi. È sufficiente annullare tutti i coefficienti dei wi, ossia risolvere il sistema ⎩⎨⎧a11x1+a12x2+⋯+a1kxk=0,a21x1+a22x2+⋯+a2kxk=0,⋮ah1x1+ah2x2+⋯+ahkxk=0. Si tratta di un sistema omogeneo con h equazioni e k incognite. Il suo rango r soddisfa r≤h<k, perciò vi sono k−r≥1 variabili libere. Esiste dunque una soluzione non nulla e i vettori v1,…,vk sono linearmente dipendenti. ◻
2 Dimensione di uno spazio vettoriale
Teorema 2. Sia V uno spazio vettoriale sul campo K che ammette una base finita. Allora tutte le basi di V hanno lo stesso numero di elementi.
Dimostrazione. Siano B una base con h vettori e B′ un’altra base. Poiché B genera V, il lemma 1 impedisce che B′ contenga più di h vettori linearmente indipendenti. Dunque B′ è finita; sia k il suo numero di elementi.
Poiché B′ genera V e gli h vettori di B sono linearmente indipendenti, si ha h≤k. Scambiando i ruoli delle due basi, si ottiene k≤h. Pertanto h=k. In simboli, il passaggio conclusivo è (h≤k)∧(k≤h)⟹h=k. ◻
Definizione 3 (Dimensione). Il numero di elementi di una base finita di V si chiama dimensione di V e si indica con dimV.
2.1 Basi canoniche e sottospazio nullo
Una base di R2 è la base canonicaE2={(10),(01)},dimR2=2. Analogamente, la base canonica di R3 è E3=⎩⎨⎧100,010,001⎭⎬⎫,dimR3=3. In generale, in Rn la base canonica è En={e1,…,en},ei=0⋮1⋮0con 1 in posizione i,dimRn=n.
Il sottospazio nullo {0V} ha come base l’insieme vuoto: B=∅,dim{0V}=0.B=∅,dim{0V}=0. La famiglia {0V} non è una base, poiché non è linearmente indipendente.
2.2 Conseguenze della dimensione
Sia dimV=n. Allora:
Più di n vettori di V sono linearmente dipendenti. Infatti, una base di V è un sistema di n generatori, al quale si applica il lemma 1. Ad esempio, tre vettori di R2 sono sempre linearmente dipendenti.
Meno di n vettori non possono generare V. Se m<n vettori generassero V, gli n vettori di una base sarebbero, per il lemma, linearmente dipendenti: una contraddizione. Il numero minimo di generatori è quindi uguale alla dimensione.
Ad esempio, se dimV=4, tre vettori v1,v2,v3 non possono generare V. In caso contrario, per una base {u1,u2,u3,u4}, ciascun ui sarebbe combinazione lineare dei tre generatori; il lemma renderebbe dipendenti i quattro vettori della base.
n vettori linearmente indipendenti di V formano una base.
n generatori di V formano una base.
3 Estrazione di una base da un sistema di generatori
Sia V=span{v1,…,vk}. Se i generatori sono linearmente indipendenti, costituiscono già una base. Altrimenti, uno di essi si può esprimere come combinazione lineare degli altri e può essere eliminato senza cambiare lo spazio generato. Ripetendo il procedimento, si ottiene una famiglia di generatori linearmente indipendenti, cioè una base di V.
3.1 Esempio: selezione progressiva dei vettori
Consideriamo v1=101,v2=21−1,v3=11−2,v4=310, e sia V=span{v1,v2,v3,v4}. Vogliamo estrarre una base di V.
Il vettore v1 è non nullo, quindi lo includiamo nella famiglia. I vettori v1,v2 sono linearmente indipendenti, poiché v2 non è multiplo di v1; includiamo dunque anche v2.
Per stabilire se includere v3, consideriamo il sistema omogeneo α1v1+α2v2+α3v3=0V. La matrice dei coefficienti si riduce come segue: 10121−111−2R3←R3−R110021−311−3R3←R3+3R2100210110. Il rango è 2 e il sistema ha una variabile libera, quindi infinite soluzioni. I tre vettori sono linearmente dipendenti; in particolare, v3=v2−v1. Il vettore v3 non viene incluso.
Verifichiamo ora l’indipendenza di v1,v2,v4: 10121−1310R3←R3−R110021−331−3R3←R3+3R2100210310. Anche in questo caso il rango è 2. Il vettore v4 non viene incluso, poiché v4=v1+v2. Pertanto una base di V è B={v1,v2},dimV=2.B={v1,v2},dimV=2.
Osservazione 1. L’ordine con cui si scelgono i vettori può produrre basi diverse. Non cambiano né il numero di elementi della base né lo spazio vettoriale generato.
4 Base canonica e rappresentazione dei vettori
Nella base canonica di R2, e1=(10),e2=(01), il vettore v=(34) si scrive v=3e1+4e2=3(10)+4(01)=(34).
5 Estrazione di una base mediante i pivot
Per estrarre una base da un sistema finito di generatori, si può costruire una matrice disponendo i vettori in colonna e ridurla a scala mediante operazioni elementari sulle righe.
Le colonne che contengono i pivot individuano i vettori da scegliere; le altre colonne corrispondono a vettori esprimibili come combinazioni lineari di quelli scelti.
Riprendiamo i vettori dell’esempio precedente e il sistema omogeneo α1v1+α2v2+α3v3+α4v4=0V. La matrice con i generatori in colonna è A=10121−111−2310. Si ottiene AR3←R3−R110021−311−331−3R3←R3+3R2100210110310. Vi sono due pivot, nella prima e nella seconda colonna. Scegliamo quindi la prima e la seconda colonna della matrice iniziale: B=⎩⎨⎧101,21−1⎭⎬⎫,dimV=rgA=2.
Attenzione. Si prendono i vettori della matrice iniziale nelle posizioni individuate dai pivot, non le colonne della matrice ridotta.